#include <stdio.h>#include <stdlib.h>#include <math.h>#include <string.h>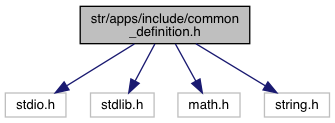
マクãƒå®šç¾© | |
| #define | DRIVING_POWER 30 |
| #define | GYRO_OFFSET 0 /* ƒWƒƒƒCƒ�ƒZƒ“ƒTƒIƒtƒZƒbƒg’l(Šp‘¬“x0[deg/sec]Žž) */ |
| #define | LIGHT_WHITE 40 /* ”’�F‚ÌŒõƒZƒ“ƒT’l */ |
| #define | LIGHT_BLACK 0 /* �•�F‚ÌŒõƒZƒ“ƒT’l */ |
| #define | SONAR_ALERT_DISTANCE 30 /* ’´‰¹”gƒZƒ“ƒT‚É‚æ‚é�áŠQ•¨ŒŸ’m‹——£[cm] */ |
| #define | TAIL_ANGLE_STAND_UP 93 /* Š®‘S’âŽ~Žž‚ÌŠp“x[“x] */ |
| #define | TAIL_ANGLE_DRIVE 3 /* ƒoƒ‰ƒ“ƒX‘–�sŽž‚ÌŠp“x[“x] */ |
| #define | P_GAIN 2.5F /* Š®‘S’âŽ~—pƒ‚�[ƒ^�§Œä”ä—áŒW�” */ |
| #define | PWM_ABS_MAX 60 /* Š®‘S’âŽ~—pƒ‚�[ƒ^�§ŒäPWM�â‘Î�Å‘å’l */ |
| #define | CMD_START '1' /* ƒŠƒ‚�[ƒgƒXƒ^�[ƒgƒRƒ}ƒ“ƒh */ |
| #define | BLACK 2 |
| #define | WHITE 47 |
| #define | GREY (BLACK+WHITE)/2 |
| #define | CALIB_FONT (EV3_FONT_SMALL) |
| #define | CALIB_FONT_WIDTH (6/*TODO: magic number*/) |
| #define | CALIB_FONT_HEIGHT (8/*TODO: magic number*/) |
| #define | DRIVE_L EV3_PORT_C |
| #define | DRIVE_R EV3_PORT_B |
| #define | ARM EV3_PORT_A |
| #define | TAIL EV3_PORT_D |
| #define | ULTRASONIC EV3_PORT_3 |
| #define | TOUCH EV3_PORT_1 |
| #define | IR EV3_PORT_2 |
| #define | GYRO EV3_PORT_4 |
| #define | DEL 0.004 |
マクãƒå®šç¾©è©³è§£
◆ ARM
| #define ARM EV3_PORT_A |
common_definition.h � 35 行目�定義��り��。
◆ BLACK
| #define BLACK 2 |
common_definition.h � 24 行目�定義��り��。
◆ CALIB_FONT
| #define CALIB_FONT (EV3_FONT_SMALL) |
common_definition.h � 29 行目�定義��り��。
◆ CALIB_FONT_HEIGHT
| #define CALIB_FONT_HEIGHT (8/*TODO: magic number*/) |
common_definition.h � 31 行目�定義��り��。
◆ CALIB_FONT_WIDTH
| #define CALIB_FONT_WIDTH (6/*TODO: magic number*/) |
common_definition.h � 30 行目�定義��り��。
◆ CMD_START
| #define CMD_START '1' /* ƒŠƒ‚�[ƒgƒXƒ^�[ƒgƒRƒ}ƒ“ƒh */ |
common_definition.h � 23 行目�定義��り��。
◆ DEL
| #define DEL 0.004 |
common_definition.h � 41 行目�定義��り��。
◆ DRIVE_L
| #define DRIVE_L EV3_PORT_C |
common_definition.h � 33 行目�定義��り��。
◆ DRIVE_R
| #define DRIVE_R EV3_PORT_B |
common_definition.h � 34 行目�定義��り��。
◆ DRIVING_POWER
| #define DRIVING_POWER 30 |
common_definition.h � 11 行目�定義��り��。
◆ GREY
common_definition.h � 26 行目�定義��り��。
◆ GYRO
| #define GYRO EV3_PORT_4 |
common_definition.h � 40 行目�定義��り��。
◆ GYRO_OFFSET
| #define GYRO_OFFSET 0 /* ƒWƒƒƒCƒ�ƒZƒ“ƒTƒIƒtƒZƒbƒg’l(Šp‘¬“x0[deg/sec]Žž) */ |
common_definition.h � 13 行目�定義��り��。
◆ IR
| #define IR EV3_PORT_2 |
common_definition.h � 39 行目�定義��り��。
◆ LIGHT_BLACK
| #define LIGHT_BLACK 0 /* �•�F‚ÌŒõƒZƒ“ƒT’l */ |
common_definition.h � 15 行目�定義��り��。
◆ LIGHT_WHITE
| #define LIGHT_WHITE 40 /* ”’�F‚ÌŒõƒZƒ“ƒT’l */ |
common_definition.h � 14 行目�定義��り��。
◆ P_GAIN
| #define P_GAIN 2.5F /* Š®‘S’âŽ~—pƒ‚�[ƒ^�§Œä”ä—áŒW�” */ |
common_definition.h � 19 行目�定義��り��。
◆ PWM_ABS_MAX
| #define PWM_ABS_MAX 60 /* Š®‘S’âŽ~—pƒ‚�[ƒ^�§ŒäPWM�â‘Î�Å‘å’l */ |
common_definition.h � 20 行目�定義��り��。
◆ SONAR_ALERT_DISTANCE
| #define SONAR_ALERT_DISTANCE 30 /* ’´‰¹”gƒZƒ“ƒT‚É‚æ‚é�áŠQ•¨ŒŸ’m‹——£[cm] */ |
common_definition.h � 16 行目�定義��り��。
◆ TAIL
| #define TAIL EV3_PORT_D |
common_definition.h � 36 行目�定義��り��。
◆ TAIL_ANGLE_DRIVE
| #define TAIL_ANGLE_DRIVE 3 /* ƒoƒ‰ƒ“ƒX‘–�sŽž‚ÌŠp“x[“x] */ |
common_definition.h � 18 行目�定義��り��。
◆ TAIL_ANGLE_STAND_UP
| #define TAIL_ANGLE_STAND_UP 93 /* Š®‘S’âŽ~Žž‚ÌŠp“x[“x] */ |
common_definition.h � 17 行目�定義��り��。
◆ TOUCH
| #define TOUCH EV3_PORT_1 |
common_definition.h � 38 行目�定義��り��。
◆ ULTRASONIC
| #define ULTRASONIC EV3_PORT_3 |
common_definition.h � 37 行目�定義��り��。
◆ WHITE
| #define WHITE 47 |
common_definition.h � 25 行目�定義��り��。